Mi-septembre, à San Francisco, un influenceur aux millions d'abonnés entre dans une cage de MMA. En face, un humanoïde d'un mètre quatre-vingts, carcasse de métal et yeux rouges, au look assumé du T-800 de Terminator. Quelques échanges, puis un coup de pied de face qui envoie l'humain à l'autre bout de la cage. En quelques heures, la vidéo fait le tour des réseaux. Avant elle, il y avait eu les tournois de robots boxeurs en Chine, ces petits humanoïdes gantés qui se tapent dessus sous les projecteurs. L'ironie est complète : le robot tueur du cinéma est devenu un produit d'appel.
Ces images activent des peurs, et j'ai déjà dit ailleurs ce que je pensais de ceux qui en tirent profit (voir Cassandres et thuriféraires de l'IA). Ici, je voudrais faire autre chose : évaluer froidement l'état réel de la robotique de combat. Et, une fois n'est pas coutume, c'est une autre de mes activités qui éclaire mon métier. En parallèle du conseil en transformation numérique, je pratique et j'enseigne les arts de combat depuis longtemps, et je forme des enseignants. Autrement dit, ces histoires de T-800 m'interrogent autant sur le plan du numérique que… sur celui du tapis.
Trois questions guideront la lecture. Qui se bat vraiment dans ces vidéos ? Que savent réellement faire ces machines, une fois le montage retiré ? Et si le danger n'était pas là où la caméra nous le montre, où est-il ? Pour y répondre, j'emprunte au tatami plutôt qu'au laboratoire.
Une grille de combattant : SHIN, GI, TAI
Pour juger un combattant, une partie des arts martiaux traditionnels japonais utilise une grille en trois mots. SHIN, l'esprit : tout ce qui n'est pas physique, la lecture de l'adversaire, la stratégie, le sang-froid. GI, la technique : frapper, saisir, projeter, contrôler au sol, manier une arme. TAI, le corps : endurance, force, vitesse, équilibre, coordination, finesse de la main. La grille a elle-même une histoire moins immémoriale qu'on ne le dit : le terme apparaît dans des textes martiaux du XVIIIe siècle, et c'est un professeur japonais installé en France après 1953, MICHIGAMI Haku, qui l'a popularisé dans le JUDO occidental. Peu importe : elle reste un excellent outil d'évaluation. Elle a surtout une vertu : elle oblige à séparer ce que l'on voit de ce qui fait un combattant. Une vidéo montre du TAI, un coup de pied spectaculaire, une machine qui ne tombe pas. Elle ne dit rien du SHIN ni du GI. Or un combattant compense volontiers l'un par l'autre : le vieux professeur qui a perdu sa vitesse gagne encore à la lecture et à la technique. Appliquons donc la grille au robot, sans complaisance… ni pour lui, ni pour nous.
1. SHIN, l'esprit
Homme contre robot : un mensonge !
Commençons par une précision qui change tout : le « T-800 » de San Francisco n'était pas autonome. Selon Runtime Wire, il était piloté en temps réel par un opérateur muni d'un casque de réalité virtuelle et de capteurs de mouvement ; le logiciel ne gérait que l'équilibre. Les robots boxeurs du tournoi chinois de mai 2025 étaient, eux, pilotés à la manette. Le site Futurism se demandait même si l'influenceur n'avait pas un peu retenu ses coups et je suis d'accord, par moments soit Frankie LAPENNA se bride, soit il est un peu mou ! Un pro sans complaisance aurait mis bien plus à mal le robot.
La vidéo ne montre donc pas un homme contre un robot, mais un homme de chair contre un homme déporté dans un corps de métal. Les mots ont un sens. La norme ISO 8373 définit le robot comme un mécanisme programmé « doté d'un degré d'autonomie » ; un manipulateur téléopéré n'y est qu'un « dispositif robotique ». Le cyborg, mot forgé en 1960 par Manfred CLYNES et Nathan KLINE, désigne un humain modifié pour survivre dans l'espace, pas une machine humanisée. Notre « T-800 » est un avatar : un pilote humain, un corps prêté.
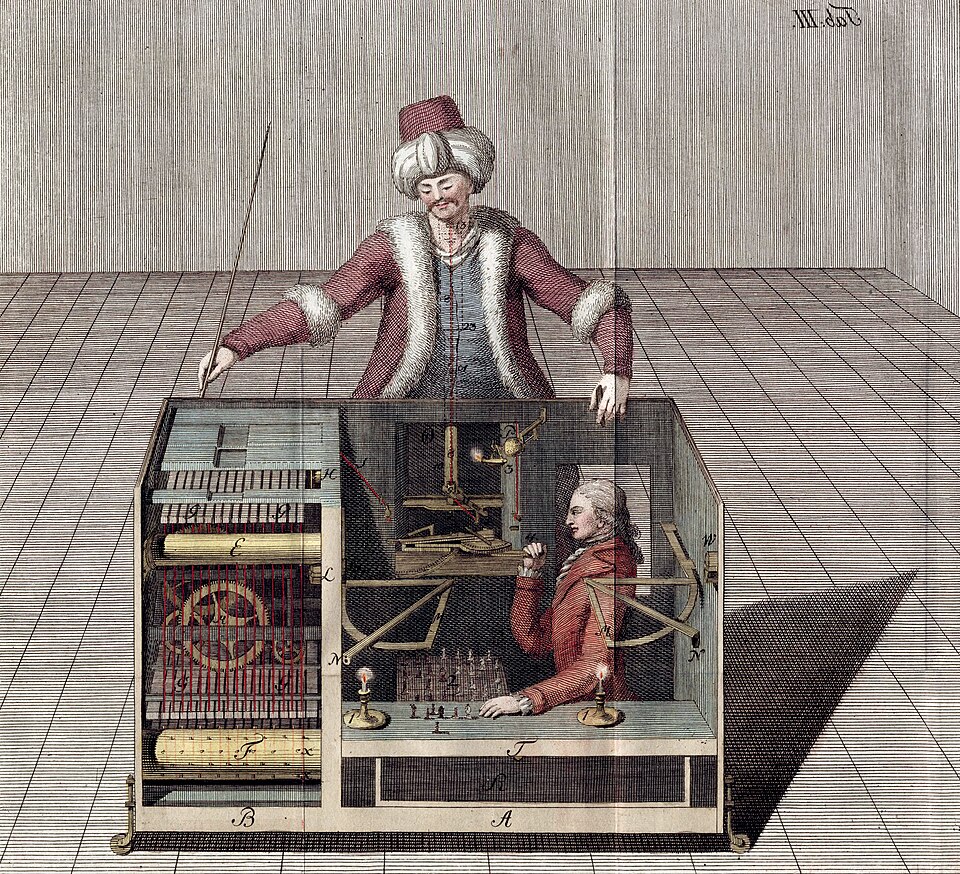
Le procédé n'a rien de neuf. En 1770, à Vienne, Wolfgang von KEMPELEN présentait un automate joueur d'échecs, le « Turc », qui battit plus tard Napoléon BONAPARTE et Benjamin FRANKLIN. Un maître d'échecs était caché dans le meuble. Amazon a d'ailleurs baptisé « Mechanical Turk » sa plateforme de micro-travail, où des humains font en coulisses ce que l'on croit automatique… Les titres « Man vs Robot » sont-ils une maladresse, ou un argument de vente ? Je vous laisse juge.
Autonomie et adaptation
Quand le robot est vraiment autonome, que sait-il faire ? Tenir debout, de mieux en mieux. Atlas, le robot de Boston Dynamics, apprend désormais ses acrobaties par renforcement, à partir de mouvements humains enregistrés en combinaison de capture. Il se rattrape d'un faux pas, pivote, enchaîne. C'est le domaine le plus mature, porté par l'association du Model Predictive Control (MPC) et du reinforcement learning (RL) en simulation (via Isaac Gym ou MuJoCo) transféré sur la machine (Sim-to-Real). (Ce sont les technologies courantes de l'apprentissage du mouvement en robotique : le MPC prévoit et corrige la trajectoire à chaque instant ; le RL fait apprendre par essais et erreurs, dans un simulateur comme Isaac Gym ou MuJoCo ; le Sim-to-Real transfère ensuite ce savoir au robot réel.) Mais c'est un répertoire appris à l'avance, dans un environnement maîtrisé. Les démonstrations de « robots-danseurs » sont millimétrées, LIDAR et scan 3D hautes résolutions permettent de baliser puis d'entraîner la machine mais un seul changement de l'environnement et le robot peut tomber (parfois sans raison apparente).
La stratégie ? Aux échecs, les machines battent les champions depuis longtemps. Seulement, les échecs se jouent à information complète et chacun son tour. Un combat se joue en temps réel, avec un adversaire qui cache ses intentions et change de plan au milieu d'un geste. Sur cette tactique de l'instant, je n'ai trouvé aucune preuve de compétence. Ce que montrent les vidéos : contre un autre robot, des machines maladroites (au tournoi chinois, un robot qui fanfaronnait trébuche sur la tête de son adversaire et s'étale) ; contre un amateur, des machines victorieuses… devant les caméras de ceux qui les filment, et jamais face à un combattant entraîné.
Jouer avec les limites
Reste la règle. On croit souvent qu'une IA la respecte bêtement. C'est plus subtil. Les chercheurs de DeepMind ont documenté le « specification gaming » : une IA satisfait la lettre de l'objectif sans en atteindre l'intention. Un bateau de course virtuel tourne en rond pour ramasser des bonus au lieu de finir la course ; une main robotique se glisse entre la caméra et l'objet pour faire croire qu'elle le saisit. L'IA exploite ce que la règle ne dit pas. Mais elle ne le fait pas à dessein. Il s'agit là d'une conséquence de la plupart de nos règlements et procédures : Elles décrivent le comment faire et le à ne pas faire, en partant d'un postulat qui est simple : l'objectif est connu et partagé, on ne va pas le décrire en détail ! Dans un jeu de course de bateau, gagner la course est une évidence pour qui a envie de s'amuser… Pour celui qui veut gagner le jeu et non la course, l'utilisation optimisée du règlement est la clef ! Avec le temps, espérons que les problèmes d'alignement se règlent. Mais à l'extrême, on pourrait imaginer un combat aux points où l'IA ne gagne pas le combat pour faire durer et augmenter les points au lieu de terminer rapidement quitte à prendre le risque de finir « hors combat ».
L'humain, lui, fait autre chose : il enfreint y compris la lettre de la loi quand il estime la transgression tolérée, ou rentable. Le coup en douce que l'arbitre ne verra pas, la faute calculée qui casse un élan… C'est une logique floue, sociale, faite de lecture de l'arbitre et de l'adversaire et des effets produits sur le public. Si le règlement décrit précisément le cadre, une IA programmée pour réussir sous contrainte n'en sortira pas. Un humain, si. La règle non écrite favorise l'IA car elle pourra inventer toutes les possibilités de contourner la règle. La règle écrite, elle favorise l'humain dans un champ de paramètres qui échappent à la perception du robot !
2. GI, la technique
Percussion : oui
La frappe est le domaine où le robot a le plus d'avenir. Pour une raison simple : c'est une logique discrète, au sens mathématique. Un coup part, touche ou non, et s'arrête. Le timing, la distance, la lecture de l'intention, les enchaînements sont décrits en détail dans les ouvrages spécialisés, bien plus que dans la littérature universitaire et le reste c'est de la mécanique du solide. Ce qui se décrit se modélise, et ce qui se modélise s'apprend à une machine. Un robot pourrait frapper avec une propreté technique et une efficience à la mesure de ce que l'humain sait verbaliser. C'est déjà beaucoup. Délivrer le coup de poing le plus puissant, la trajectoire la plus courte, la moins lisible pour l'œil humain… …tout ceci est plutôt bien décrit et donc transmissible à une IA.
Une réserve tout de même : frapper un sac et toucher un adversaire sont deux métiers. L'adversaire bouge, feinte, ferme la distance au moment où l'on frappe. La logique reste discrète, mais il faut décider vite, à partir d'indices incomplets. C'est le SHIN qui revient par la fenêtre. La vista du combattant n'est pas qu'une analyse visuelle de micro-mouvements (il y a fort à parier que l'IA devienne même meilleure que l'homme là-dessus), mais le feeling de l'intention du combattant adversaire que l'on « perçoit » ou « ressent », c'est loin d'être aussi mécanique. Nous avons cette capacité à décrypter l'intention dans un geste grâce à nos neurones miroirs (les neurones miroirs, Giacomo RIZZOLATTI, 2007), je n'ai pas connaissance à ce jour d'une telle fonctionnalité chez les IA. Et puis l'expérience du combat ! Pourquoi un humain change le geste en plein milieu alors que c'est tout sauf rationnel et pourquoi le combattant adverse arrive à s'y adapter… Voilà pourquoi on parle d'art du combat et pas de sciences du combat ! Il y a quelque chose de non déterministe là-dedans !
Armes : oui pour les rigides, non pour le reste
Une arme rigide, bâton ou lame, prolonge la frappe : mêmes trajectoires, même logique. Le robot apprendra. Mais les arts de combat connaissent aussi les armes souples et informes : les fléaux, les chaînes, les cordes, le tissu, les liquides, les poudres, la poignée de gravier, les gels et les pâtes. Leurs trajectoires sont difficilement prédictibles, leur comportement quasi impossible à simuler fidèlement, et ce que l'on en sait relève surtout du tâtonnement des pratiquants. Sans simulation fiable, pas d'entraînement possible pour la machine. Elle pourra apprendre à manier une lance, pas une chaîne de combat. Quant à l'arme comme prolongement de la préhension, elle bute sur le même obstacle que la lutte.
Lutte : très, très en retard
La lutte est continue. Deux corps en contact permanent, qui poussent, tirent, cèdent, se rattrapent. Les roboticiens ont d'ailleurs un nom pour ce qui leur résiste le plus : la manipulation « riche en contacts ». Un lutteur, pour un robot, c'est le pire objet possible : un objet déformable, lourd, qui résiste… et qui pense capable d'ajuster l'intégralité des forces de résistance ou de les transformer à l'opposé en quelques dixièmes de secondes. Les modèles biomécaniques (levier, tirade, poussée) en donnent une idée pour transmettre un mouvement général, mais l'essentiel se transmet autrement : le professeur cherche à faire découvrir une sensation à son élève. Le chimiste et philosophe Michael POLANYI a résumé ce savoir-là en une phrase : nous savons plus que nous ne pouvons dire.
J'enseigne depuis longtemps, et je le vois chaque semaine. L'élève comprend le geste… et ne le réalise que des semaines plus tard, même en s'entraînant davantage. Le corps a besoin de temps : une adaptation à la fois nerveuse et tissulaire qui dépasse la compréhension seule. Chaque progrès ouvre une sensation nouvelle, qui permet le progrès suivant. Mais le corps change aussi, l'évolution de l'outil de contrôle est consubstantielle à l'évolution de l'outil qui réalise. Et ce parcours dépend de l'histoire kinesthésique de chacun, un peu comme deux IA entraînées sur des données différentes n'apprennent pas l'étape suivante de la même manière. Certains ont tenté de modéliser ces profils : les « préférences motrices » de Bertrand THÉRAULAZ et Ralph HIPPOLYTE en sont un exemple. C'est un modèle de praticiens, présenté avec ses limites ; dans ma pratique, il fonctionne pour environ deux tiers de mes élèves. Un modèle, pas une démonstration, et pas un outil pour entraîner des IA.
Les plus geeks penseront à Gally et à son Panzer Kunst, dans le manga Gunnm : une machine qui maîtrise un art martial complet. Précisément ce que la réalité n'a pas encore produit. Le sens commun se représente souvent le contrôle du corps par le cerveau comme une sorte d'ordinateur qui actionnerait une machine mais il n'y a rien de plus faux ! L'acte moteur est une boucle de rétroaction câblée dans les 2 sens : Le cerveau actionne un corps dans l'immédiat qui se modifie dans les semaines qui suivent ce faisant il exerce une boucle sur le cerveau qui à son tour grandit dans sa capacité à piloter le corps ce que le manga de Yukito KISHIRO anticipe déjà, il faut du temps à la machine pour se faire au cerveau qui la contrôle et inversement.
3. TAI, le corps
Le paradoxe de MORAVEC
Dès les années 1980, le roboticien Hans MORAVEC l'avait formulé : il est relativement facile de donner à une machine le niveau d'un adulte aux tests d'intelligence, et très difficile de lui donner la perception et la mobilité d'un enfant d'un an. Ce qui nous paraît naturel a demandé des millions d'années d'évolution. Le corps est le dernier verrou. Le robot tient debout sur un sol instable, soit ; mais tenir debout quand quelqu'un vous pousse, vous tire et vous déséquilibre exprès, au moment précis où vous ne vous y attendez pas, est un autre exercice.
Endurance : oui, tant que c'est simple
Le 29 septembre, en Corée, le chien-robot RAIBO2, conçu par l'institut KAIST, a couru un marathon en 4 h 19. Selon le compte rendu de SingularityHub, il s'est montré 32 % plus efficace en énergie qu'un coureur humain moyen, et il a fini avec un tiers de batterie. Un humain a tout de même dû le remettre plusieurs fois sur la route. Pas de débat : plus l'effort est répétitif, plus la machine l'optimise. Mais la course est un modèle de simplicité à côté du combat. Le combat sollicite tout : équilibre, coordination, endurance, explosivité, force, vitesse, souplesse, sur tous les segments du corps, sur toutes les filières énergétiques, à des rythmes aléatoires que personne ne peut prévoir. Et il peut durer. En 1955, au Brésil, Helio GRACIE et Valdemar SANTANA, deux combattants complets issus de la même école, se sont affrontés pendant plusieurs heures, en bonne partie au sol, avant que SANTANA ne l'emporte d'un coup de pied. Quelle batterie tient ce régime-là ?
Force et vitesse : à pondérer
Un robot ne s'apprécie qu'en vertu de son rapport poids/puissance. Plus il est puissant, plus il consomme, et plus son autonomie baisse. Plus il est solide, plus il est renforcé, plus il consomme, et plus son autonomie baisse. Pousser un humain de 90 kilos qui résiste n'a rien à voir avec plier du linge : il faut des pics de couple, donc des pics de chaleur dans les moteurs. Et sous une clé (une immobilisation qui force une articulation au-delà de son jeu), le robot doit maintenir ce couple pour ne pas casser. Je n'ai trouvé aucune mesure publiée sur ce point ; c'est un raisonnement d'ingénieur et de pratiquant, faute de données. Mais il est solide : les moteurs vont chauffer, et la batterie descendre en flèche.
La main, le grand défi
C'est là que l'écart est le plus net. En 2019, pour faire résoudre un Rubik's Cube à une main robotique, OpenAI a dû renforcer la mécanique avec le fabricant : de nouvelles poulies ont multiplié par plus de trois la durée de vie des tendons du poignet, de nouveaux tendeurs par cinq à dix celle des doigts. Pour tourner un cube… pas pour résister à une clé de bras.
Le toucher progresse aussi. Les capteurs tactiles optiques, du type GelSight, mesurent texture et glissement ; leurs concepteurs reconnaissent qu'ils vieillissent à l'usage, même si les dernières versions résistent à des milliers de préhensions. Ils sont conçus pour saisir, pas pour encaisser. Or, au contact, un lutteur sent le déséquilibre de son adversaire bien plus vite qu'il ne le voit. Ce sens-là, aucune machine ne l'a aujourd'hui.
4. L'humain a encore de beaux jours
En combat, on étudie son adversaire ; c'est la base. Mais personne ne reçoit le bilan médical complet de l'adversaire avant le combat. Le robot, lui, le publie ! Un atelier de réparation du robot Unitree G1 recommande, après une chute, de ne pas tirer sur un bras, une jambe ou un câble apparent… Exactement ce que fait un lutteur. Pour un combattant qui fait ses devoirs, c'est du pain béni. Il y a aussi ce que les vidéos interdisent. On n'a pas autorisé l'humain à arracher des câbles, à tordre une articulation, ni à utiliser l'environnement pour se débarrasser de la machine. Retirez ces interdits, et le rapport de force change. D'autant que, pour le robot, le coût d'un combat ne se compte pas en kilowattheures : il se compte en capital et en usure. Chaque clé, chaque projection, chaque chute est une facture de réparation.
Le combattant qui a fait ses devoirs sait donc où porter l'effort. Les articulations, d'abord, parce qu'elles sont fragiles et chères. Le temps, ensuite : plus le combat dure, plus les moteurs chauffent et plus la batterie s'épuise, alors que l'humain, lui, sait gérer son effort et attendre son heure. La liaison, enfin, quand le robot dépend d'un pilote ou d'un centre de calcul distant. Rien de futuriste là-dedans : la vieille stratégie de l'usure, appliquée à un adversaire qui a eu la bonté de publier ses points faibles.
Soyons honnêtes jusqu'au bout. Qu'un robot autonome, non piloté, gagne demain une lutte contre un pratiquant confirmé, sans règles qui protègent la machine, et je changerai d'avis. Puis je ferai ce que les combattants font depuis que l'homme existe : chercher la technique, l'arme ou la stratégie qui met l'adversaire en défaut. Un ours écharpe un homme seul ; à deux, bien coordonnés, avec un épieu, dit-on, ils viennent à bout d'un grizzli… et un homme saurait même dresser un ours pour taper sur le robot. Bon courage aux moteurs du T-800 !
5. Une grille pour ne pas réagir à chaud devant une démo
SHIN GI TAI pour juger le robot. Mais pour juger la vidéo elle-même, voici six questions, à poser avant de partager quoi que ce soit.
- Qui est la cible de la démo ? Le spectateur, ou l'investisseur qui regarde le spectateur ?
- Qui pilote ? Un humain, un programme préparé, ou une vraie autonomie ?
- Au-delà du short, quel est l'environnement ? Qu'est-ce qui est autorisé, qu'est-ce qui est interdit ?
- Qu'est-ce qui est hors champ ? Les chutes, les prises ratées, les opérateurs, les réparations…
- De quoi dépend la machine ? Batterie, liaison, centre de calcul, techniciens.
- Qui paie la démo, et qu'y gagne-t-il ? La start-up de San Francisco dit avoir enregistré 3 670 combats dans son simulateur en un seul week-end : le spectacle sert aussi à collecter des données.
Appliquées à la vidéo de San Francisco, elles donnent vite le résultat. La cible : un public à séduire et, derrière lui, des financeurs. Le pilote : un humain en réalité virtuelle. L'environnement : une cage, un adversaire non entraîné et des interdits qui protègent la machine. Le hors-champ : l'opérateur, les essais ratés. Les dépendances : une liaison avec ce pilote. La démo paie en visibilité et en données. Rien de malhonnête en soi… à condition de savoir ce que l'on regarde. Le jour où une chute de démonstration trahit un opérateur caché, comme on l'a soupçonné pour un robot de Tesla à Miami, fin 2025, sans confirmation de l'entreprise, la grille aura simplement pris de l'avance. Ces questions ne valent pas que pour les robots. Elles valent pour l'IA présentée en conférence, pour le salon où tout fonctionne du premier coup, et pour la démonstration de logiciel devant un comité d'achat, là où les dépendances, les interdits et le hors-champ coûtent le plus cher.
6. Le vrai danger ne boxe pas
Si la robotique de combat est aujourd'hui surtout un spectacle, la robotique tout court a déjà ses dangers. Ils ne montent pas sur un ring.
Le robot armé
Le premier, c'est le robot qui devient lui-même une arme. En 2024, lors d'un exercice militaire conjoint entre la Chine et le Cambodge, un chien-robot Unitree Go2 a été montré avec un fusil automatique sur le dos. Unitree affirme ne pas vendre à l'armée chinoise ; le département de la Défense américain l'a pourtant ajouté, en juin 2026, à sa liste d'entreprises liées à cette armée. Clin d'œil involontaire : c'est le même fabricant que les petits robots boxeurs du tournoi chinois. Au même exercice, un modèle plus lourd, d'une cinquantaine de kilos, portait une mitrailleuse ; son fabricant n'a pas été identifié. Côté américain, les forces spéciales des Marines ont testé en 2024 un quadrupède de Ghost Robotics équipé d'un fusil sur tourelle : le système détecte et verrouille les cibles, l'humain décide du tir, et le commandement le dit seulement « en évaluation ».
En 2022, Boston Dynamics et quatre autres fabricants se sont engagés à ne pas armer leurs robots « polyvalents ». L'engagement est réel… et l'adjectif choisi habilement laisse la porte ouverte aux robots conçus d'emblée pour la défense.
Le drone qui va au bout
Le second danger vole. En Ukraine, des modules d'IA embarquée prennent le contrôle des drones sur les 500 derniers mètres de leur vol ; selon le fabricant, l'efficacité des frappes est multipliée par deux à quatre. Le centre d'études américain CSIS rapporte des systèmes qui verrouillent leur cible à un kilomètre et des taux de réussite passés de 10 à 20 % à 70 à 80 %. C'est encore l'humain qui désigne la cible. Mais une fois l'ordre donné, liaison coupée ou brouillée, le drone va au bout de sa mission. Le danger réel ne boxe pas sur un ring : il vole, ou il marche à quatre pattes, loin des caméras qui filment les combats spectaculaires. Pendant que l'on frissonne devant un T-800 téléguidé, ces machines-là progressent sans bruit. Elles mériteront un article à elles seules.
Sources et pour aller plus loin
- Runtime Wire, Human vs Robot: REK put a human in the ring with a six-foot humanoid robot, septembre 2026 ; Xataka, combat de MMA entre un youtubeur et un robot à la Terminator ; Futurism, First-ever human versus robot MMA fight
- Live Science, premier tournoi de boxe de robots humanoïdes, mai 2025 ; Popular Science, le robot qui fanfaronne et tombe ; Supercar Blondie, un G1 contre un journaliste
- IFR, définitions de la norme ISO 8373:2021 ; Wikipédia, Cyborg ; Wikipédia, Mechanical Turk
- David B. WATERHOUSE et Carl DE CRÉE, Shin-gi-tai as a guiding principle in Kodokan judo, Revista de Artes Marciales Asiáticas, 2025
- Interesting Engineering, Atlas et la capture de mouvement, mars 2025 ; Google DeepMind, Specification gaming: the flip side of AI ingenuity, 2020
- Wikipédia, Michael POLANYI et Polanyi's paradox ; Wikipédia, Moravec's paradox
- SingularityHub, RAIBO2 et le marathon, 29 septembre 2026 ; Wikipédia, Valdemar Santana ; BJJ Heroes, Waldemar Santana
- OpenAI, Solving Rubik's Cube with a Robot Hand, 2019 ; MIT, GelSlim, a high-resolution, compact, robust tactile-sensing finger, 2018
- Reboot Hub, guide de réparation du Unitree G1
- Wikipédia, Unitree Robotics ; The Register, chiens-robots armés chinois, mai 2024 ; The War Zone, chiens-robots armés testés par les Marines, mai 2024 ; TechCrunch, engagement contre l'armement des robots polyvalents, octobre 2022
- Kyiv Post, drones FPV à guidage final autonome, septembre 2025 ; CSIS, Ukraine's future vision and current capabilities for waging AI-enabled autonomous warfare, mars 2025
Crédits des illustrations
- Joseph Friedrich von RACKNITZ, Le Turc mécanique de Wolfgang von KEMPELEN, gravure, 1789. Licence à confirmer. Page source : Wikimedia Commons
- Portrait de Fabian von AUERSWALD (1462-1540). Licence à confirmer. Page source : Wikimedia Commons

